Тяжёлые мультироторы на ArduPilot
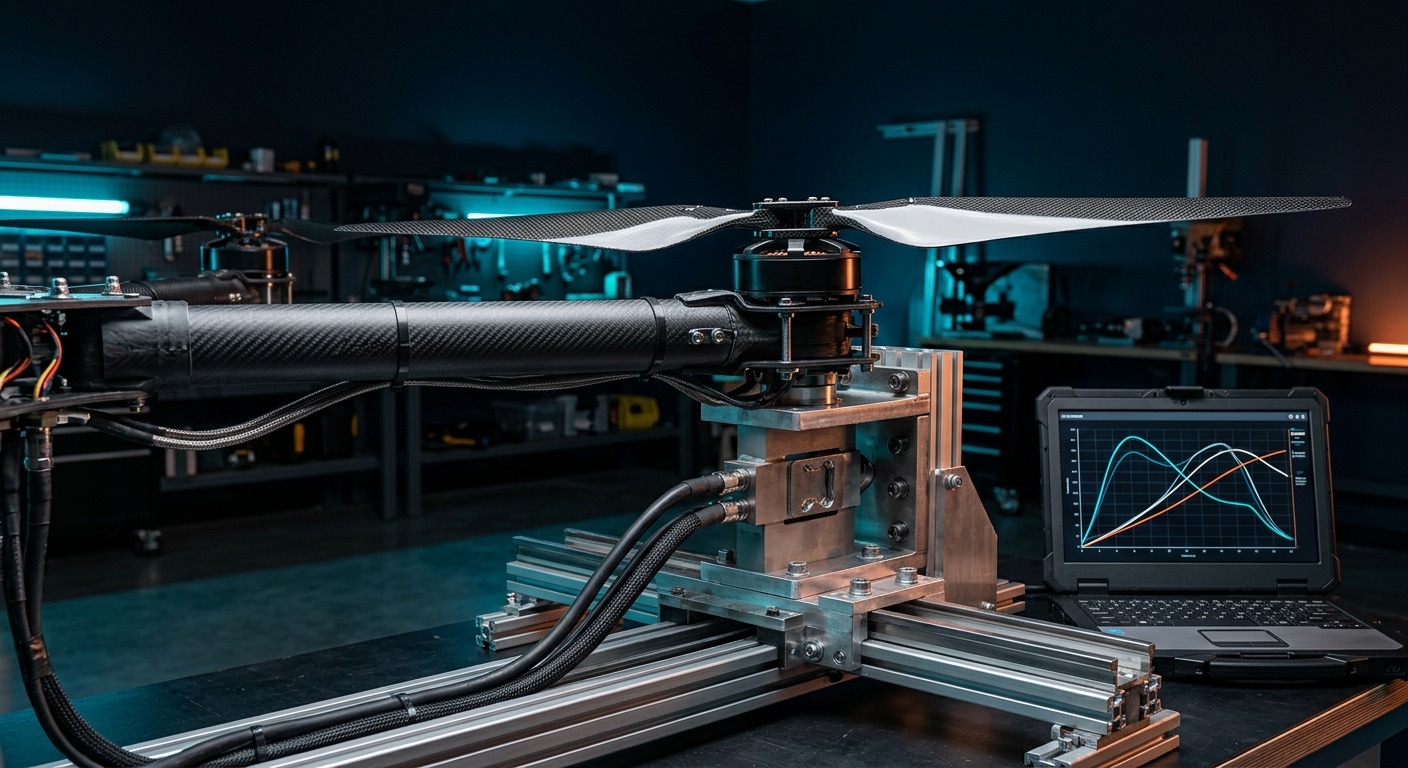
Класс 17–54″ настраивается иначе, чем гоночный квадрокоптер: у ArduPilot есть официальная таблица параметров по размеру винта, у INAV её нет вовсе, только опыт сообщества до 16″. Мы прошли миграцию тяжёлого гекса с INAV на CubeOrange+ и ArduPilot 4.7.1 и знаем, где она ломается: имена параметров меняются между версиями прошивки, загрузчик молча пропускает незнакомое имя, и «файл применён» означает лишь «файл прочитан».
Что умеем: расчёт и подбор силовой установки под груз, распайка полётного контроллера на раме с PDB на 12S, калибровка по порядку (ориентация платы → акселерометр → горизонт → компас → проверки перед армом), первый облёт с эталонным журналом, разбор полёта по числам. На «Gruz H-24» разбор показал: рама и моторы по тяге ровные (разброс внутри групп вращения 31–61 мкс), а машина давит собственный реактивный момент — это механика, параметрами не лечится. Пилот жаловался на «не хватает тяги»; причиной вялости оказался курс.
Написать нам Опишите задачу в двух строках — ответим по существу.
Другие области экспертизы
- FPV дальнего радиуса
- Оптоволоконное управление
- Видеотракт, камеры, очки
- ArduPilot / INAV / Betaflight
- Реверс-инжиниринг проприетарных прошивок и форматов
- ПО по аэрокосмическим стандартам
- Радиоэлектроника и встраиваемое ПО
- Организация серийного производства БПЛА
- Радиоразведка
- Картография и аэронавигация — проекты AeroTab